자유게시판
openai 로봇팀 해체
작성자
작성일
2026-11-14 09:46
조회
4
https://fortune.com/2026/11/13/openai-disbands-robotics-team-as-its-general-models-start-running-robots/
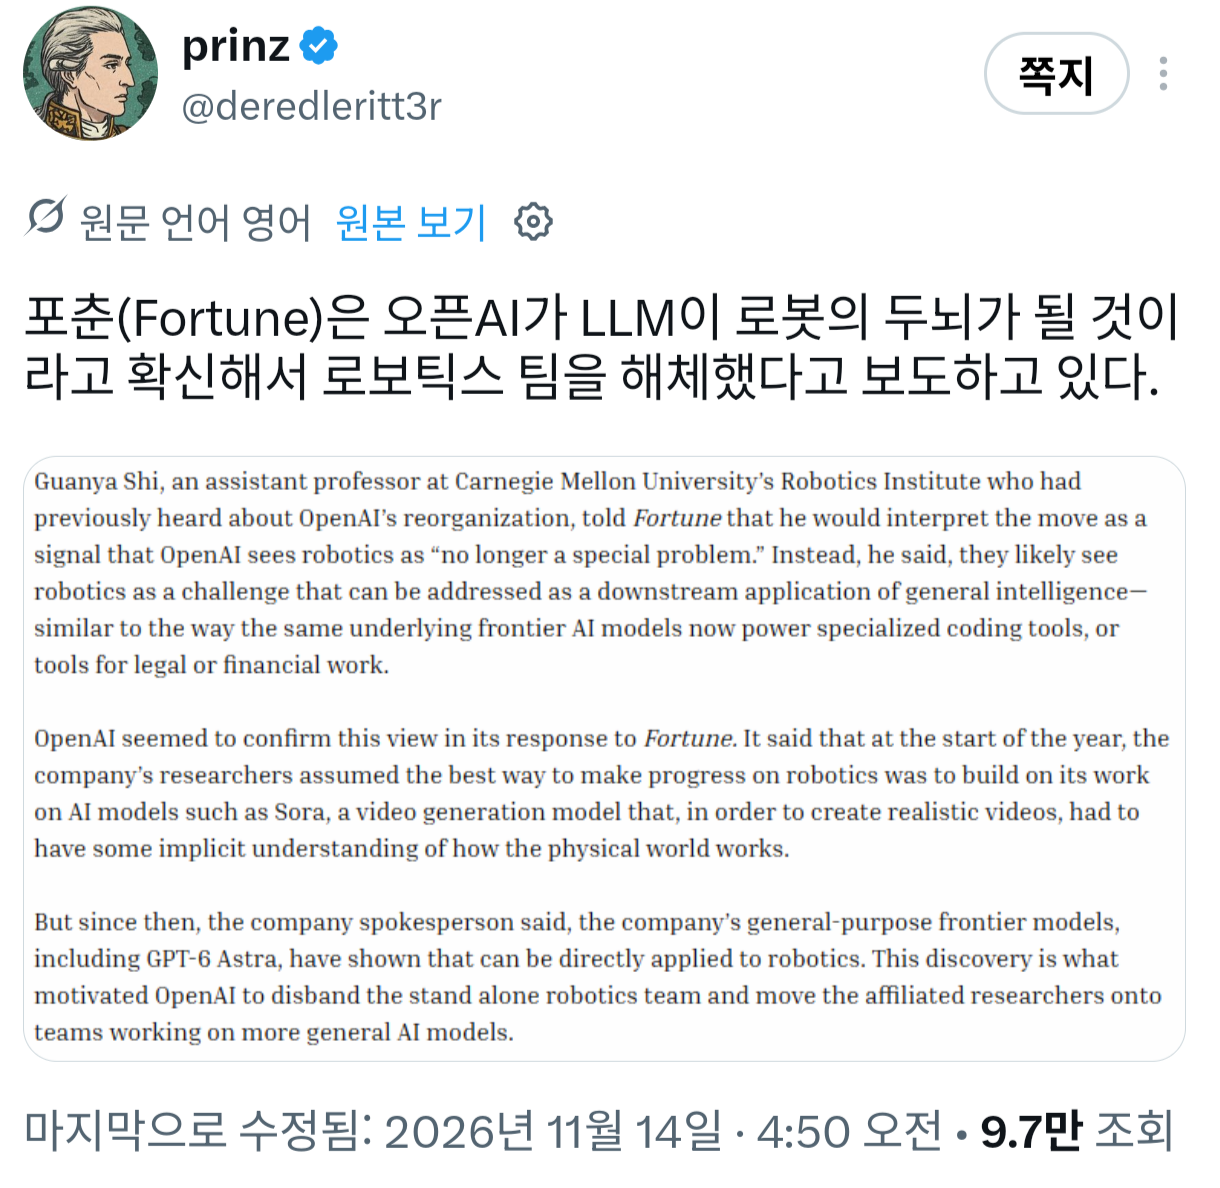
카네기멜런대학교(CMU) 로보틱스 연구소의 조교수인 관야 시(Guanya Shi)는 이전부터 OpenAI의 조직 개편에 관해 들어왔다고 밝히며, 이번 조치를 어떻게 해석하는지 포춘(Fortune)에 설명했다.
그는 이번 조직 개편이 OpenAI가 로봇공학을 더 이상 '특별한 문제'로 보지 않는다는 신호라고 해석했다.
그에 따르면 OpenAI는 이제 로봇공학을 범용 인공지능의 후속 응용 분야 중 하나로 인식하고 있을 가능성이 크다. 이는 현재 동일한 최첨단 AI 모델을 기반으로 코딩 전문 도구나 법률·금융 업무용 도구를 개발하는 방식과 유사하다.
OpenAI 역시 포춘에 보낸 답변에서 이러한 해석을 사실상 인정한 것으로 보인다.
OpenAI는 올해 초까지만 해도 연구진이 로봇공학을 발전시키는 최선의 방법은 소라(Sora)와 같은 AI 모델 연구를 기반으로 삼는 것이라고 생각했다고 밝혔다.
영상 생성 모델인 소라는 현실적인 영상을 만들어내기 위해 물리적 세계가 어떻게 작동하는지에 대한 암묵적인 이해를 갖춰야 한다. 따라서 이러한 모델의 연구 성과를 로봇공학 발전에 활용하려 했다는 것이다.
그러나 이후 상황이 달라졌다.
OpenAI 대변인에 따르면 GPT-6 Astra를 포함한 자사의 범용 최첨단 AI 모델들이 로봇공학에도 직접 적용될 수 있다는 사실이 확인됐다.
바로 이러한 발견이 OpenAI가 독립적으로 운영하던 로봇공학 연구팀을 해체하고, 관련 연구원들을 보다 범용적인 AI 모델을 개발하는 팀으로 이동시키게 된 계기였다.
핵심 의미: 이 기사에 따르면 OpenAI는 로봇공학을 위해 별도의 특화된 AI 모델을 개발하기보다는, GPT-6 Astra 같은 범용 AI 모델 자체가 로봇을 제어하고 물리적 세계에서 작업을 수행하는 데 활용될 수 있다고 판단한 것이다.
이것은 상당히 흥미로운 변화다. 사실이라면 AI의 언어·추론 능력과 물리적 세계에서의 행동 능력이 하나의 범용 모델을 중심으로 통합되고 있다는 의미일 수 있다.
다만 범용 모델을 로봇공학에 직접 적용할 수 있다는 것과, 실제 로봇이 다양한 환경에서 안정적이고 자율적으로 작업할 수 있다는 것은 별개의 문제다.
카네기멜런대학교(CMU) 로보틱스 연구소의 조교수인 관야 시(Guanya Shi)는 이전부터 OpenAI의 조직 개편에 관해 들어왔다고 밝히며, 이번 조치를 어떻게 해석하는지 포춘(Fortune)에 설명했다.
그는 이번 조직 개편이 OpenAI가 로봇공학을 더 이상 '특별한 문제'로 보지 않는다는 신호라고 해석했다.
그에 따르면 OpenAI는 이제 로봇공학을 범용 인공지능의 후속 응용 분야 중 하나로 인식하고 있을 가능성이 크다. 이는 현재 동일한 최첨단 AI 모델을 기반으로 코딩 전문 도구나 법률·금융 업무용 도구를 개발하는 방식과 유사하다.
OpenAI 역시 포춘에 보낸 답변에서 이러한 해석을 사실상 인정한 것으로 보인다.
OpenAI는 올해 초까지만 해도 연구진이 로봇공학을 발전시키는 최선의 방법은 소라(Sora)와 같은 AI 모델 연구를 기반으로 삼는 것이라고 생각했다고 밝혔다.
영상 생성 모델인 소라는 현실적인 영상을 만들어내기 위해 물리적 세계가 어떻게 작동하는지에 대한 암묵적인 이해를 갖춰야 한다. 따라서 이러한 모델의 연구 성과를 로봇공학 발전에 활용하려 했다는 것이다.
그러나 이후 상황이 달라졌다.
OpenAI 대변인에 따르면 GPT-6 Astra를 포함한 자사의 범용 최첨단 AI 모델들이 로봇공학에도 직접 적용될 수 있다는 사실이 확인됐다.
바로 이러한 발견이 OpenAI가 독립적으로 운영하던 로봇공학 연구팀을 해체하고, 관련 연구원들을 보다 범용적인 AI 모델을 개발하는 팀으로 이동시키게 된 계기였다.
핵심 의미: 이 기사에 따르면 OpenAI는 로봇공학을 위해 별도의 특화된 AI 모델을 개발하기보다는, GPT-6 Astra 같은 범용 AI 모델 자체가 로봇을 제어하고 물리적 세계에서 작업을 수행하는 데 활용될 수 있다고 판단한 것이다.
이것은 상당히 흥미로운 변화다. 사실이라면 AI의 언어·추론 능력과 물리적 세계에서의 행동 능력이 하나의 범용 모델을 중심으로 통합되고 있다는 의미일 수 있다.
다만 범용 모델을 로봇공학에 직접 적용할 수 있다는 것과, 실제 로봇이 다양한 환경에서 안정적이고 자율적으로 작업할 수 있다는 것은 별개의 문제다.
전체 0